浙大提出具身记忆基准:看见不等于记住,AI 需连接视觉与行动反馈
AI新闻阅读 0
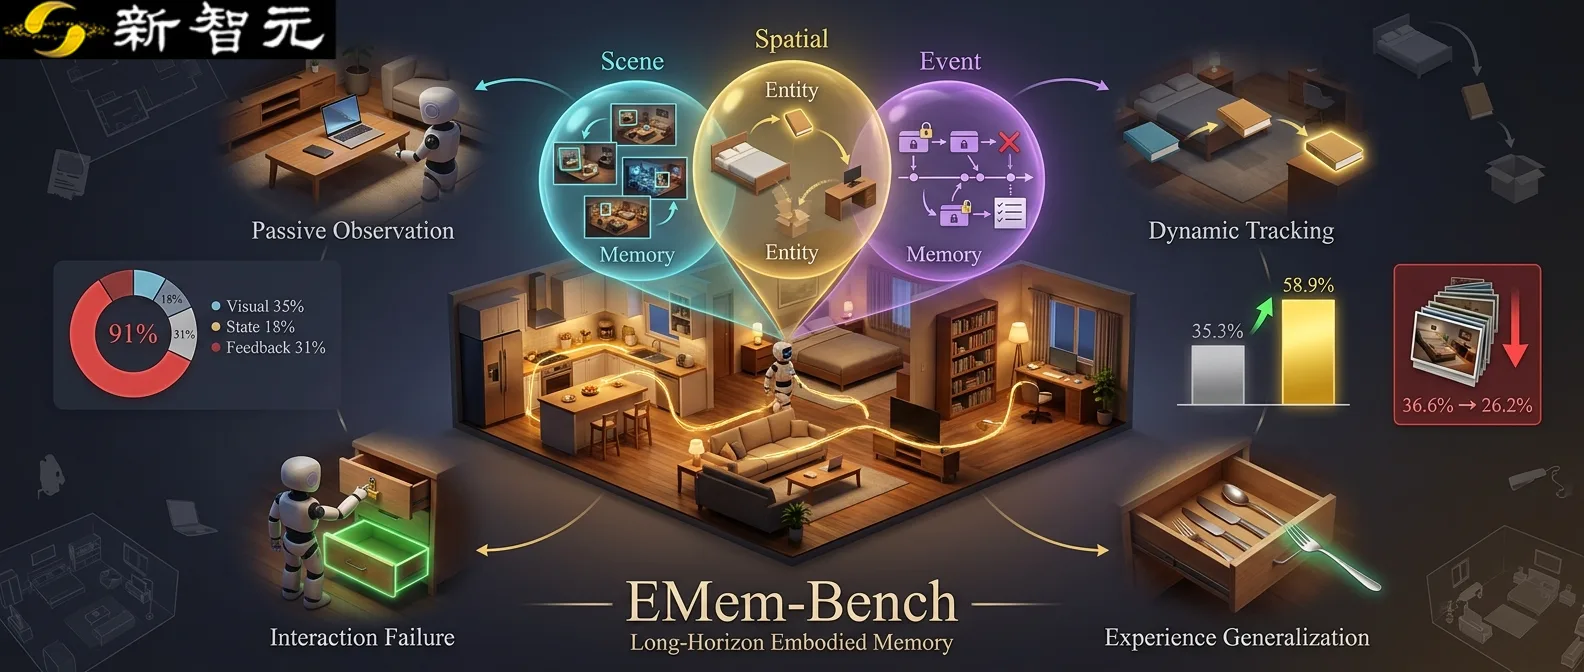
在物理世界中持续行动的 AI 智能体常面临记忆难题。即便机器人已观察到目标物体位置,或在尝试中得知某些操作无效,若缺乏有效的记忆机制,仍会重复搜索或犯相同错误。浙江大学 OmniAI 团队为此提出了具身记忆基准 EmbodiedMemory-Bench(EMem-Bench),旨在系统评测智能体能否从历史交互中建立记忆并指导后续行动。该研究团队分析了 Gemini-3-Flash 和 Qwen3-VL-32B 在现有基准上的失败轨迹,发现 91% 的问题与具身记忆相关,主要包括忽略细粒度视觉线索、遗漏环境状态变化、未记录交互反馈揭示的状态以及未能迁移过去的经验。具身记忆需保留信息的来源与联系,以支持后续行动决策。EMem-Bench 围绕四种记忆需求构建了四类任务:被动观察考察对偶然所见细节的保留;动态跟踪评估对环境状态更新的持续能力;交互失败测试基于行动结果调整选择的能力;经验泛化则检验从多个对象纠正中归纳规律并迁移至新对象的能力。基准数据集包含 1,118 个场景、涉及 125 种可见物体及多种目标与容器,最终筛选出 2,554 条可执行的交互样本。历史轨迹长度中位数为 78 至 111 步,关键线索与目标任务间平均间隔 52 至 56 步,模拟了真实任务中证据稀少的挑战。为解决上述问题,团队还提出了外部记忆系统 Embodied-Memorizer(EMem),利用 EMem-8B 模型管理记忆。该系统将具身经验组织为场景记忆、空间记忆和事件记忆三种互补形式,帮助智能体区分不同位置的物体、维护最新世界状态并记录交互证据。发布三周左右,该基准在 Huggingface 上的下载量已接近 30,000 次。相关论文链接为 https://arxiv.org/abs/2609.28236,项目主页、代码及基准数据集均可通过官网获取,旨在推动具身智能体在长程任务中的记忆与规划能力发展。