自然语言直接纠偏:极智嘉 Gravity Control 模型将 OOD 任务成功率从 5% 提升至 95%
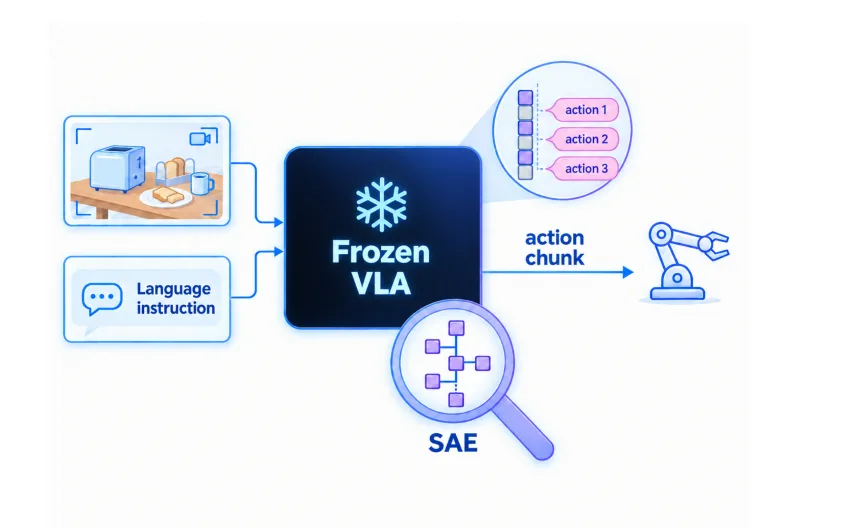
面对真实物理世界中物体位姿未知、环境扰动等分布外(OOD)挑战,传统端到端模型因黑箱特性难以通过重新采集数据或微调重训来高效纠偏。极智嘉具身智能在 Gravity 框架下创新推出 Gravity Control 因果干预模型,实现了业内领先的自然语言运行时纠偏能力,无需训练原始策略模型或新增示教数据。
Gravity Control 从揭示端到端模型内部因果表征机制入手,建立了“概念可解释 + 行为可控制”的双向闭环。研究发现,语言层特征往往仅是对文本或视觉的被动描述,无法干预物理动作;真正驱动末端执行器姿态与位移的因果运动控制层集中在动作专家(ActionExpert)深层。
该模型在冻结原始模型骨干的前提下,引入 Top-k SAE 等技术对高维隐藏激活进行稀疏特征分解,提取具有可解释语义的 latent features。通过定向因果干预,系统可对已标注特征的幅度进行放大或抑制,并观测位置、旋转及夹爪等动作通道的响应。
为验证干预的特异性,研究引入了干预特异性评估机制,筛选出方向一致且剂量响应单调的控制手柄(Control Handles)。基于此构建的语言引导动作调节链路,允许操作人员仅凭自然语言提示(如“抓得更深一点”)直接微调模型内部已学习的初级运动表征,无需重新规划整条轨迹。
实验验证显示,Gravity Control 在 π0.5、OpenVLA-OFT 等 VLA 架构及物理机器人平台上表现优异。在横放面包等分布外复杂操作任务中,整体成功率从 17.5% 大幅提升至 87.5%,其中单项设置的成功率更是由 5% 飙升至 95%。
与单纯调整动作方向不同,Gravity Control 的目标是在不更新模型权重、不新增数据的前提下,实现零样本的失败恢复。这一技术通过经验证的潜在干预机制,确保了自然语言纠错意图能低成本地映射为模型内部可验证、可约束的运行时控制。