极智嘉 Gravity Control 破解机器人 OOD 难题:一句提示将横放面包抓取成功率提升至 95%
AI新闻阅读 0
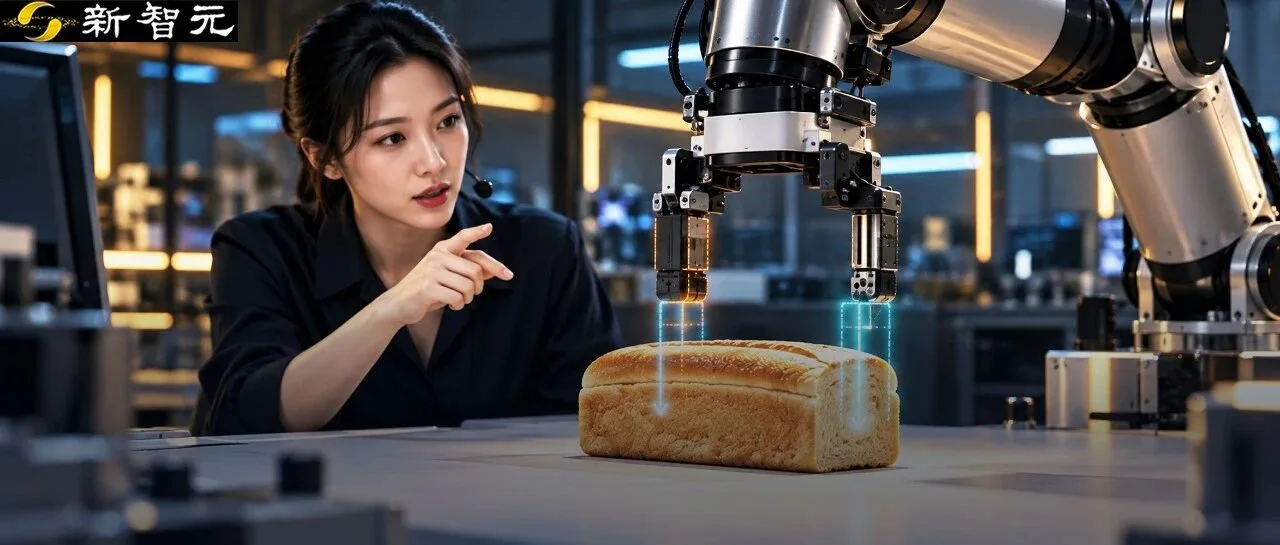
一块摆放姿态改变的面包,常能将已经受过训练的机器人难倒。在具身智能领域,这类超出训练分布(OOD)的任务导致原始策略模型成功率低至 5%。极智嘉近日推出的 Gravity Control 因果干预模型,无需重新采集数据或更新权重,通过自然语言提示即可修正此类局部动作偏差,将横放面包抓取任务的 OOD 测试成功率直接提升至 95%,整体复杂操作任务成功率也从 17.5% 跃升至 87.5%。该技术突破源于对模型内部机制的重新审视。研究发现,语言层表征往往仅作为「解说员」而无法实际控制物理动作,真正驱动机械臂姿态与夹爪动作的特征高度集中于深层的动作生成链路。Gravity Control 基于此发现,在冻结原始模型骨干的前提下,利用稀疏自编码器(SAE)拆解高维激活,精准锁定具备因果可控性的「控制手柄」。该框架实现了从可解释性到因果干预再到动作控制的完整闭环。操作人员在推理阶段只需输入如「抓面包的时候更深一些」等自然语言提示,系统便会检索概念表中的特征词,在线调节原始模型内部激活,实现微观层面的动作校正,且通过闭环门控确保调节仅限于特定几何自由度,不会引发灾难性的动作发散。这一成果标志着机器人纠错拥有了可解释、可验证、可约束的运行时路径。在全球具身智能赛道上,当头部玩家竞相拓展机器人「会做什么」的能力边界时,极智嘉 Gravity Control 成功攻克了「已会之事做偏了怎么办」的难题,为具身智能在真实物理世界的稳定落地提供了新的技术范式。Gravity Control 模型的工作流程涵盖拆、推、筛三步:首先进行稀疏特征发现,其次对已完成语义标注的特征实施定向因果干预,最后通过特异性评估筛选出方向一致且影响集中的可用特征。这种白盒化思路有效规避了端到端模型黑箱特性带来的调试困境。