EMNLP 2026|AI 机器人协同设计智能体:将试错转化为可复用知识
AI新闻阅读 3
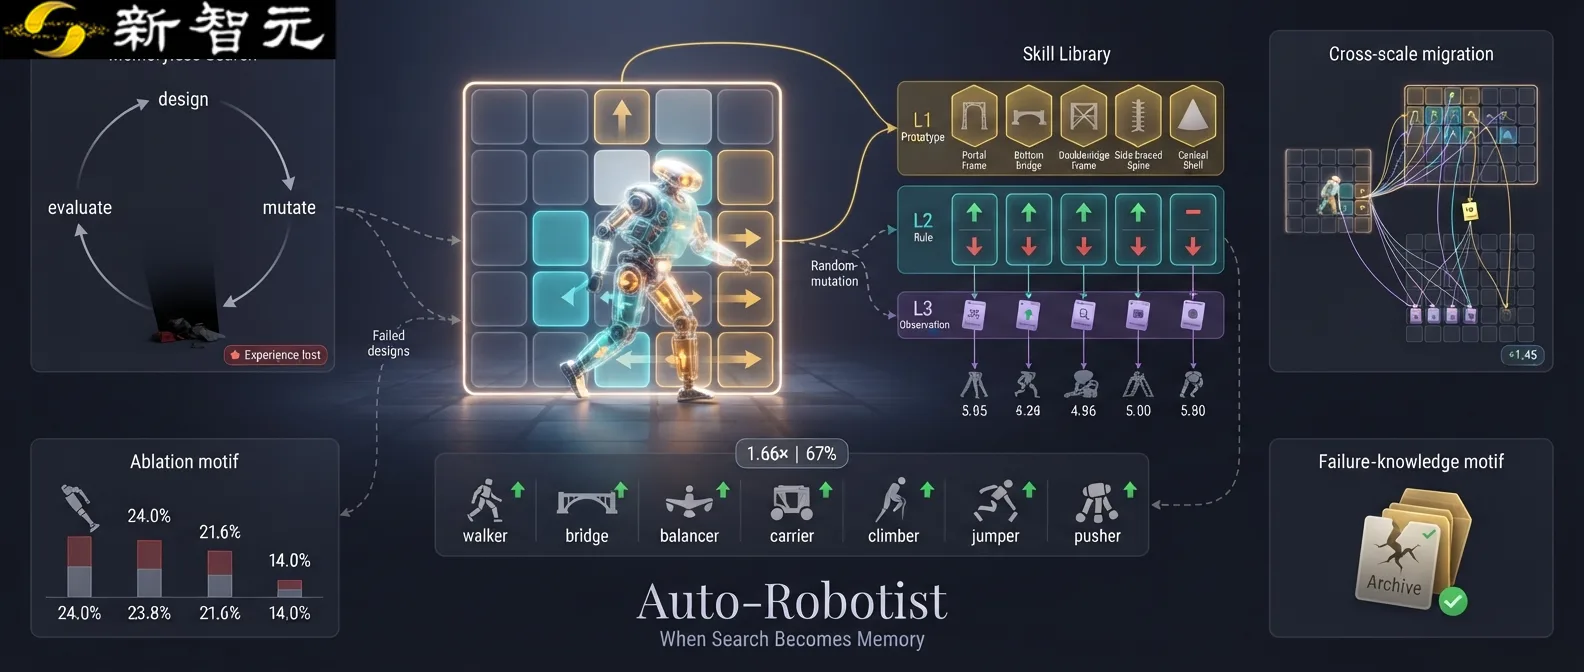
密歇根大学安娜堡分校研究团队提出了名为 Auto-Robotist 的 AI 机器人协同设计智能体,旨在解决机器人生成式设计中文本无法复用的难题。该系统已在 EMNLP 2026 主会获得录用并开源相关代码与论文(链接:https://arxiv.org/abs/2605.25832, https://github.com/wangyf9/Auto-Robotist)。Auto-Robotist 的核心创新在于构建了一个持续更新的“技能库”,将机器人身体结构的搜索与控制器训练紧密结合。系统利用大语言模型从仿真结果中归纳设计经验,如支撑驱动器或避免结构失稳,并将成功与失败的案例整理成可复用的设计规则,供后续迭代使用。针对软体机器人仿真平台 EvoGym,该系统在五个单元组成的网格中进行搜索,每个单元有五种状态可选(留空、刚性材料、柔性材料及横向/纵向驱动)。面对组合空间巨大的挑战,Auto-Robotist 通过强化学习算法 PPO 训练控制器并评估任务表现,将每次试错转化为明确的“技能”记录。该智能体的每条设计技能分为三层:记录可能有效的结构原型、总结改进方法与避免的问题规则,以及保存支持这些判断的具体实验观测数据。这种机制确保了经验不仅能被阅读,还能在具体设计中直接调用和验证。在冷启动实验中,Auto-Robotist 从零开始构建技能库,在 5×5 网格中设计机器人并与遗传算法(GA)对比。结果显示,该方法在七项软体机器人仿真任务上的平均最终最优得分均高于 GA,平均收敛加速达到 1.66 倍,且在搜索过程中约有三分之二的评估阶段保持领先。进一步实验将 5×5 网格中学到的经验迁移至更大的 10×10 设计空间进行复用。结果表明,即使保留原始观测记录不直接迁移,已有的结构原型和设计规则仍能有效指导搜索。在跨尺度实验中,Auto-Robotist 在六项任务上超越了标准遗传算法,证明了其经验积累机制具备可扩展性。通过搬运、跳跃等对接触与承重敏感的复杂任务测试,Auto-Robotist 成功展示了设计经验如何针对性地调整机器人身体结构。该方法不仅提高了搜索效率,还确保了每一次失败的尝试都能成为下一次设计的宝贵财富,实现了从盲目试错到知识沉淀的转变。