清华大学发布具身智能综述:构建从端到端策略到自主系统的智能体新框架
AI新闻阅读 0
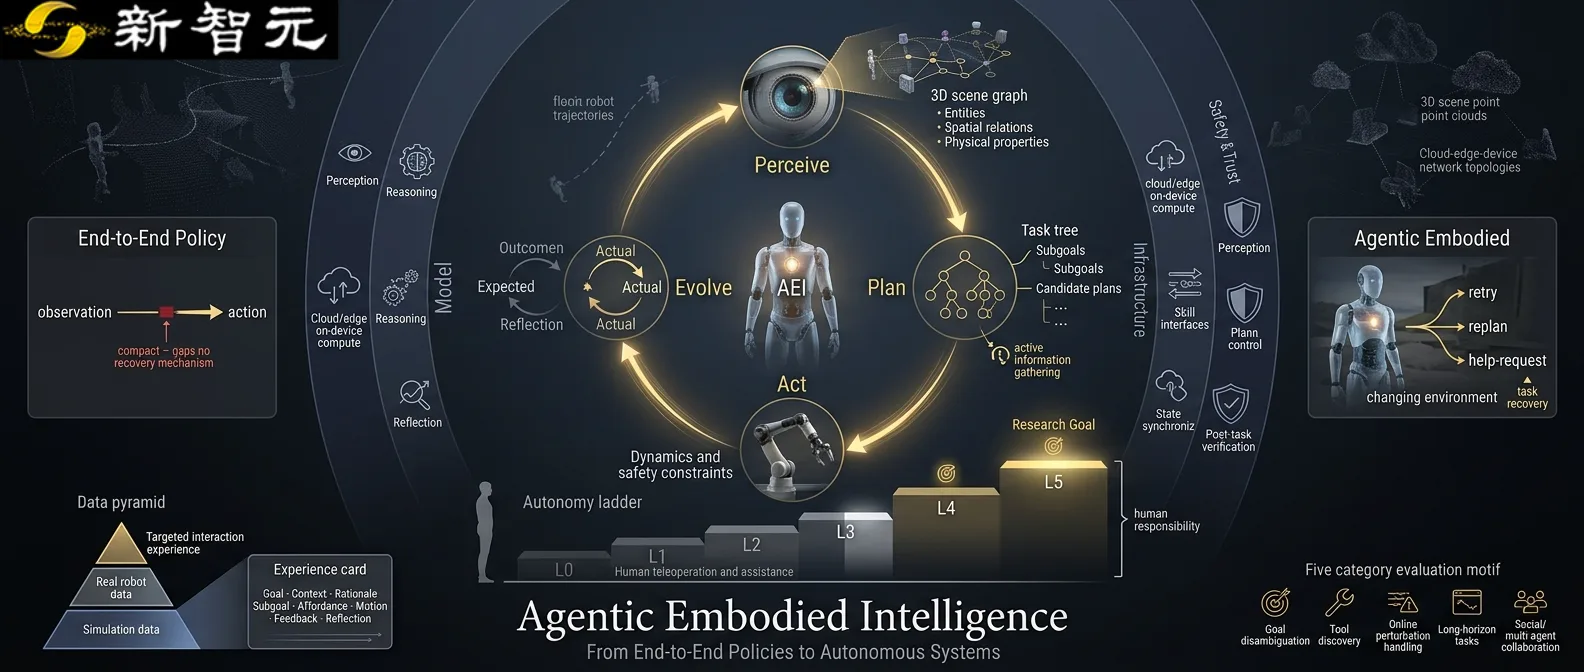
多模态基础模型正在重塑机器人的能力边界,将语言理解、视觉感知与动作生成纳入统一学习框架。然而,面对开放环境与长期部署的挑战,如何将这些能力组织成能够持续自主工作的系统成为研究的关键。清华大学团队近日发布综述报告,从智能体视角重新梳理具身智能领域,探讨通向更高自主性的技术路径。该研究提出了 Agentic Embodied Intelligence(AEI)概念,标志着从单一技能学习向任务级自主组织的转变。在 AEI 框架下,系统不仅需要理解目标与调用技能,还需主动补充信息、安排子任务,并依据物理反馈决定继续执行、重试或重规划,形成完整的认知闭环。综述构建了包含模型、基础设施、本体与环境在线交互的系统级框架。其中,模型负责具身理解、规划与反思,基础设施连接技能调用与控制,本体在物理环境中执行动作。环境产生的交互经验、支持训练的数据以及暴露能力缺口的评测共同推动系统改进,而安全要求则贯穿整个运行过程。报告还建立了 L0 至 L5 的人机责任分配框架,以量化自主性的尺度。从 L0 的连续遥操作到 L5 的开放世界通用自主,人类角色逐渐从直接控制动作转向监督与按需介入。L4 和 L5 被确定为当前研究的主要目标,其实现依赖于持续运行、恢复能力及边界识别等关键证据。针对部分可观测环境中的状态估计误差累积问题,综述定义了感知、推理规划、动作执行与闭环演进四项耦合功能。系统利用物理反馈持续修正行为,区分了单次任务内的恢复验证与跨任务的经验更新,并明确了控制调整、持久记忆及系统修改各自的证据要求。在系统支撑方面,报告强调了云边端协同与实时执行的重要性。底层控制受严格响应时限约束,长程规划则利用更大计算预算,混合部署需协调状态同步与本地接管机制以应对延迟风险。安全约束同样贯穿感知、规划与控制各阶段,确保系统在物理世界中的可信运行。该项目旨在整合模型能力、计算基础设施、安全机制、数据与评测等多个维度,为具身智能研究提供共同讨论坐标。相关综述报告及项目链接已在清华大学团队官方页面发布,面向希望深入了解从端到端策略到自主系统演进路径的研究者与从业者开放。